H-05 · 摩天楼幕墙清洗概念
H-05 / CONCEPT
凌窗
高层玻璃幕墙专用清洗机器人
让机器贴着玻璃完成刷洗与刮水,让承载、防坠和供能各有清楚的去向。凌窗以扁平八边形机架、四分区负压和双轨带适应摩天楼幕墙;工作索、防坠索与服务缆分别连接屋顶系统,是一项有人监管的原创设计提案。
原创概念 · AI 辅助图像
走进这个案例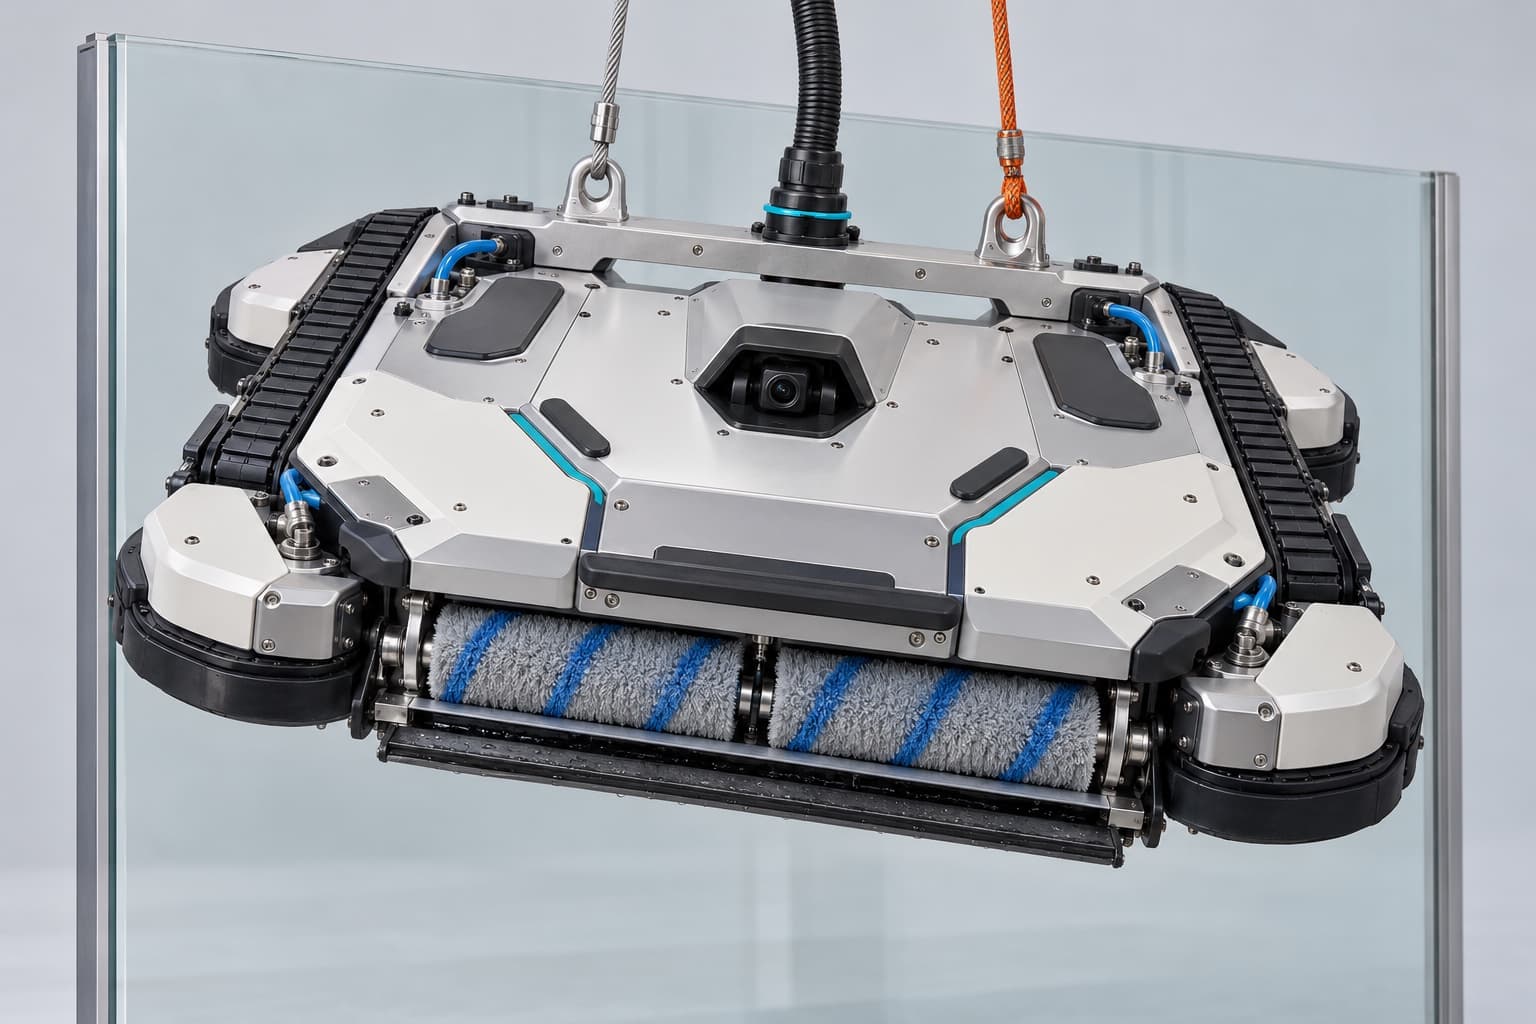
01 / 应用场景
在城市高处,沿一块玻璃完成受控清洗
设想 CBD 办公楼的例行维护:楼宇团队核对幕墙、天气、锚点和地面隔离后,将凌窗沿已确认的平整玻璃分区下放。屋顶系统承载并供电供水,机体保持贴壁、刷洗与回收污水,现场人员监督整段作业。
- 01
确认楼宇与工作区
由专业人员检查玻璃涂层、接缝、障碍、屋顶锚点和索具,确定天气条件、地面隔离与回收路线。深凸框、损坏玻璃、曲面或不可控气流不能默认在本方案范围内。
- 02
系留承载,分区贴壁
屋顶卷扬受控下放,独立防坠系统同时连接,服务卷盘管理电水缆。四区压力与张力状态满足经验证的门限后,才允许轨带微调和刷洗;人员可随时接管。
- 03
刷洗刮水,确认后换区
双滚刷配合刮水回收槽处理当前玻璃区段,视觉辅助检查遗漏。接近接缝时停刷,由操作者确认换区方式;作业后收回检查。污水回收率、效果与清洗速度均待样机验证。
02 / 外形与机械配置
外形围绕玻璃接触与屋顶协同展开
01–06 依次说明承载系留、服务缆、分区吸附、轨带机架、清洗回收和视觉云台。材质、结构尺寸与电机配置均为提案,图中是同一机型的完整外观。
- 01
承力横梁与独立双系留
铝合金承力横梁上设置两个独立连接点:银色工作承载索连接屋顶卷扬,橙色防坠索连接另一套屋顶锚点与防坠机构。屋顶设备承担悬挂与受控回收,吸附负责贴壁稳定;索具、结构载荷、制动和锚点都须由专业人员针对具体楼宇验证。
- 02
独立服务缆与密封接头
中间的粗黑服务缆拟分别容纳电力、净水和污水回收通道,采用应力释放与密封歧管连接。服务缆与两条承载/防坠索分开,不能兼作防坠。正常清洗由屋顶设备供电供水,屋顶卷盘协调余量,避免拉扯机体。
- 03
四分区吸附与可换密封裙
四角独立负压腔配柔性橡胶密封裙、单向阀和压力检测,按每区 1 个真空泵电机规划,共 4 个。金属上盖保护气路,密封裙适配经验证的玻璃表面;单区泄漏时拟停止清洗并转入受控回收,不以分区数量代替高空保护。
- 04
左右轨带与平板八边形机架
两条窄橡胶轨带各由 1 个减速电机驱动,共 2 个,用于经验证平整玻璃上的导向与微调,主悬挂位移与屋顶卷扬协同。扁平圆角八边形铝框配可拆浅色护板和弹性缓冲边;不从外形推定可跨深接缝、凸起或转过楼角。
- 05
双滚刷、刮水与液体回收
下缘两个并列微纤维滚刷各配 1 个电机,共 2 个;后方薄刮水条由 1 个升降执行电机调节,回收槽把污水引向服务缆。另设 1 个机上计量液泵,屋顶设备承担供水与回收主系统。刷压、密封、用水量及对玻璃涂层的影响均待验证。
- 06
受保护视觉云台与检查盖
中央深色窗口内为单套双轴相机云台,按回转与俯仰各 1 个电机规划,共 2 个;视觉辅助识别污迹、玻璃边界和障碍。银白护板留出可拆检修盖,软边减少意外接触;相机不单独承担负压、系留或防坠保护。
03 / 内部系统与控制
打开机体,看清气路、控制与后备供电
单张合并爆炸剖视图掀起外壳,同时呈现计算板、实时控制、后备电池、分区气路和服务配电。右下局部剖面说明密封裙与机架层次,湿区与板卡布置分别考虑。
全案为设计提案,尚无高空作业认证、整机试验或所有幕墙适用声明。具体玻璃、涂层、接缝、风况、锚点、索具、供电与回收条件须逐楼评估,现场人员始终负责作业授权与接管。
- A
视觉计算:Jetson Orin Nano 候选
左侧带散热片的计算板拟采用 NVIDIA Jetson Orin Nano 8GB 与载板,处理相机画面、污迹分区和作业记录。官方模块功率档位为 7–25 W,集成时需选择模式并验证散热;这不是整机功耗,也不代表已获得幕墙识别或无人作业能力。
- B
实时控制:STM32H753 与状态互锁
中央独立控制板候选 STM32H753,官方为最高 480 MHz 的 Cortex-M7 微控制器。拟汇集四区压力、轨带编码器、IMU、服务缆状态与系留张力,检查允许动作后再交给驱动器闭环执行。通用 MCU 不是已认证的安全控制器,保护链还须独立设计与验证。
- C
16S 磷酸铁锂后备与 BMS
右侧可拆托盘规划定制 16 串磷酸铁锂电池,按单体标称 3.2 V/10 Ah 得 51.2 V、10 Ah、512 Wh。候选 TI BQ76952 支持 3–16 串及 LFP 监测保护,可配温度探头、保险与隔离母排。电芯型号尚未选定,图内电芯为示意;容量、放电能力和切换可靠性待实测。
- D
分区气路、传动与湿区隔离
四角真空泵、短蓝气管和压力口服务各自吸附区;轨带与滚刷各有独立减速传动。前部回收槽、计量泵和刮水升降机构集中在湿区,线束与板卡另行保护。右下局部剖面表现密封裙与分层机架,实际密封、污染堵塞和清洗维护方式都需试验。
- E
服务入口、分级配电与保压恢复
上缘歧管分开电力、净水和污水通道;保险、接触器、DC/DC 与后备切换电路分别供给驱动和板卡。异常策略拟优先停止滚刷与行走、保持必要负压和通信,再由独立屋顶系统受控回收。不能简单把整机断电当作高空安全停机;屋顶应急回收及断电组合故障须联合验证。
正常靠屋顶供能,电池留给异常恢复
512
Wh · 机上标称后备能量
- 正常工作来源
- 屋顶供电/供水/回收
- 定制电池提案
- 16S LFP · 51.2 V · 10 Ah
- 机上电池职责
- 必要保压、控制与通信后备
- 屋顶回收系统
- 独立承载、制动与应急方案
标称能量 = 16 × 3.2 V × 10 Ah = 512 Wh
512 Wh 为提案参数的标称能量计算,不是清洗续航。正常作业用屋顶电力与水路;故障时拟先停刷停行,后备电源支持必要负压、控制和通信,由屋顶系统受控回收。可用电量、泵负荷、转换损耗、温度、切换时间与回收高度尚未验证,因此不提供固定后备时长或整机清洗小时数。
人授权作业,控制器逐层检查
视觉计算提出分区与动作建议,实时控制器检查贴壁、张力和供能状态;独立保护链与屋顶系统共同处理暂停和回收。自主限于经确认区段内的受约束动作。
- 01
操作者确认区段与路线
人员核对现场、启停与换区方案,视觉辅助识别边缘、污迹和障碍。系统不自主批准跨接缝、绕楼角或在变化天气下继续工作,远程与现场接管方式需事先确认。
- 02
压力与张力允许后再执行
实时控制板收集四区压力、轨带编码器、姿态、张力及服务状态,协调轨带、泵、滚刷与屋顶卷扬。受约束目标通过驱动器闭环执行;门限、响应时间与传感故障检测须实测。
- 03
异常保压,受控收回
失联、供能异常、压力下降或张力异常时,拟停止清洗和移动,保留必要负压与通信并请求屋顶回收。独立防坠不依赖视觉算法;解除异常和检查设备后,由人员重新授权。所有组合故障策略均待验证。
YOUR NEXT IDEA
让你的高层维护构想落到具体任务
从玻璃接触、屋顶协同与人的职责开始,再完善清洗、控制与恢复方案。
从这个构想开始只带入可编辑文字,不会自动保存或生成图片。