H-04 · 消防与辅助救援概念
H-04 / CONCEPT
砺火
大型履带消防救援机器人
用宽履带承载水炮与低位救援托盘,让操作者在远处观察、喷水,并在救援人员指挥下辅助转运。砺火是一款大型非人形载体的原创提案,重点是供水、承载与人工接管之间清楚的分工。
原创概念 · AI 辅助图像
走进这个案例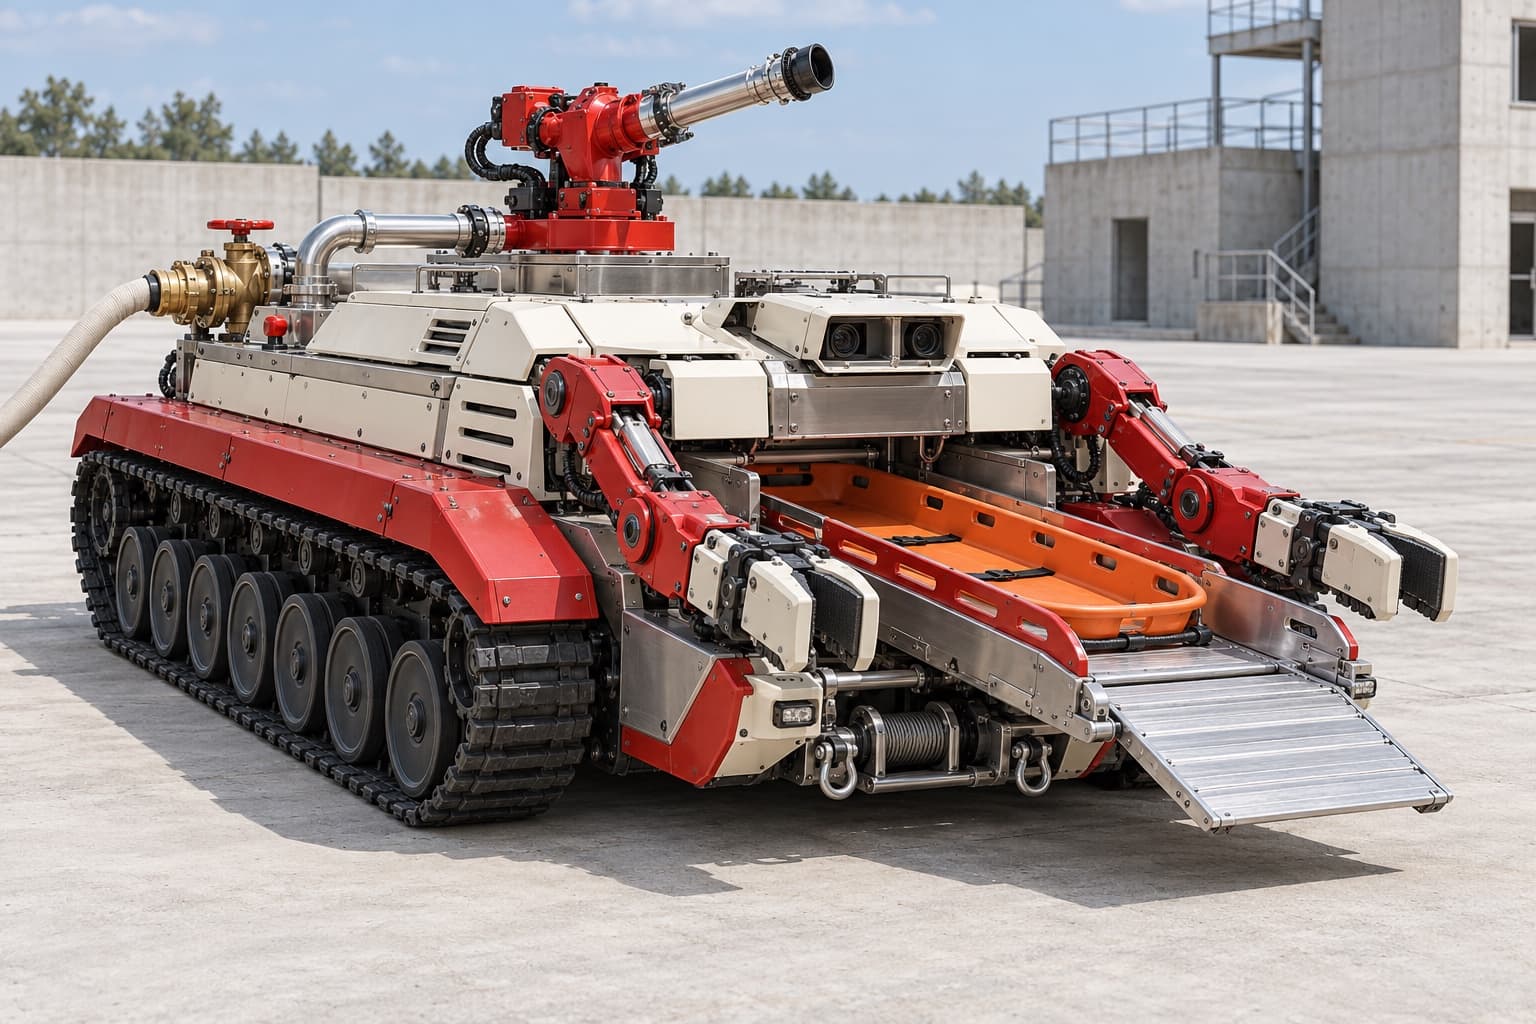
01 / 应用场景
从远处喷水,到把转运平台送到身边
设想一处厂房火情:消防车通过水带向砺火供水,操作者在外侧遥控水炮;救援人员确认接近路线和转运条件后,利用低位托盘辅助带离已固定的人员。进入、撤出和救援方式均由现场人员决定。
- 01
01 · 观察并确认任务
现场人员查看视频、热成像和环境信息,确认通路、供水与接管方式。操作者决定水炮动作与是否接近,系统仅提供感知提示。
- 02
02 · 外接供水,遥控扑救
消防车或外部系统承担主供水与加压。机器人提供移动水炮平台,操作者按现场判断控制朝向和喷水;软管拖曳、反力和通信状态都是提案待验证的约束。
- 03
03 · 低位承托,人工监督转运
人员转移与固定由救援人员负责,低位托盘拟提供受控移动的承托面;双臂辅助工具与托盘对位。路线、载荷和人员状态不满足条件时,不能把概念画面当作继续救援的依据。
02 / 外形与机械配置
外形围绕供水、承载与救援工具展开
01–06 从可见的水炮、水路、分层外壳、双臂、夹具和履带托盘解释机械分工。所有材质、机构与数量均为候选配置,尚无整机制造或消防性能验证。
- 01
外接供水与遥控水炮
不锈钢水路连接后侧黄铜水带接口与上方水炮,水源与主泵来自消防车或外部供水系统。水炮拟用 1 个回转、1 个俯仰电机;流量、压力、反作用力和软管拖曳须联合验证,不预设灭火射程。
- 02
分层外壳与受保护感知窗
钢制承力框架外拟设置可更换不锈钢护板、隔热层与间隙,外罩采用象牙白与消防红。前部可见光/热成像窗口及舱内温度监测帮助操作者观察;用料、密封、光窗污染与热管理均待试验,外壳不能代表无限耐火。
- 03
低位双臂与关节护罩
两侧短粗钢/铝合金连杆配金属护罩,每臂按 3 个主动轴规划,共 6 个电机,用于移开轻型障碍、调整工具与协助托盘对位。载荷、力限、臂展和稳定性待样机核验,不假设机械臂可以直接抱起人员。
- 04
宽夹持器与可换接触面
金属两爪夹具通过连杆同步开合,每侧 1 个夹持电机,共 2 个;宽接触垫拟按任务更换。夹具用于工具和可夹持物的辅助作业,不接触伤员身体;垫片的温度适应性和夹持力都需验证。
- 05
宽履带与低重心底盘
两条金属履带由左右各 1 个电机与减速终传驱动,共 2 个,配承重轮和可换接触块。低位电池与宽轮距服务于负载布置;通行宽度、转弯、坡面、台阶和水炮反力下的稳定性须实测,不能从履带外形推定越障能力。
- 06
低位担架托盘与前卷扬
不锈钢伸缩托盘容纳橙色可拆救援拖床,侧栏、约束带、折叠坡板和被动支承滚轮辅助装载。托盘伸缩 1 个电机、前卷扬 1 个,共 2 个;坡板为人工翻折。人员评估、转移与固定由救援人员负责,托盘承载和卷扬用途仍须专项验证。
03 / 内部系统与控制
打开外壳,看清能源与控制如何协作
一张合并爆炸剖视图,展开受保护计算舱、实时控制板、低位电池、代表性传动与配电。大口径消防水路和板卡冷却回路分别布置。
全案为概念提案。尚无消防/防爆认证,也未验证火场温度极限、停留时间、载荷、射程或救援性能;实际火场救援由受训现场人员决定。
- A
感知计算:Jetson Orin NX 候选
候选 NVIDIA Jetson Orin NX 16GB 与载板装入受保护计算舱,拟融合可见光/热成像、障碍提示与遥控视频,供操作者判断。以 25 W 模块模式作为集成起点,配冷板与散热结构;模块功率不是整机功耗,也不代表火场计算或识别效果已验证。
- B
实时执行:STM32H743 与反馈总线
候选 STM32H743 控制板汇集编码器、IMU、托盘位置、供水状态和温度信号,通过 FD-CAN 等接口协调驱动器。驱动器闭环执行受约束的速度与位置目标;AI 提示和视频不直接承担停止保护,控制板本身也不等于通过认证的安全控制器。
- C
低位 30S 磷酸铁锂与 BMS
以官方 LF150 的 3.22 V/150 Ah 电芯参数作候选,规划 30 串、96.6 V、150 Ah,额定能量 14.49 kWh。底盘低位舱拟含压紧框架、BMS、温度探头和绝缘母排;这不是已采购电池,完整电压范围、电流、质量、冷却与热隔离尚待设计验证。
- D
电机、减速与承载制动
图中展开代表性履带终传和臂部关节:电机、减速器、轴承、编码器与制动/保持机构按负载分别选择。14 个机构驱动不是同时满功率工作的 14 台相同电机;履带、夹具、水炮与托盘的峰值电流和热负荷须在联合工况中核算。
- E
配电、温度监测与独立停止链
保险、主接触器和配电供给适配完整 30S 电压范围的驱动器,DC/DC 为板卡与传感器降压。独立停止链拟接收人工停止入口,停车过程考虑承托与制动;冷板回路与消防水路分开,舱温、烟水侵入和失联策略须验证,不给出耐火温度或可停留时间。
一次充电,如何估算平台工作时间?
2.3–3.9
小时 · 非火场理论工况
- 候选电池
- 30S LFP · 96.6 V · 150 Ah
- 额定能量
- 14.49 kWh
- 按 80% 可用电量
- 11.592 kWh
- 电池端平均功耗假设
- 3–5 kW
时间 ≈ 14.49 kWh × 80% ÷ 3–5 kW ≈ 2.3–3.9 h
按非火场条件下行走、间歇机构动作、计算、传感、散热及转换损耗合计平均 3–5 kW 估算,未实测,峰值功率另算。外部消防车/供水系统的主泵负荷不消耗这组机器人电池,也未计入此公式;供水时长不等于电池续航。载荷、坡度、拖管、温度与动作比例都会改变结果,热限制可能早于电量限制。
由操作者指挥,分层控制执行
砺火拟以遥操作为主:AI 汇集可见光/热成像并提示障碍,实时控制器协调机构,独立保护链负责经过验证的停止条件。概念不赋予系统自主决定火场救援的权限。
- 01
人决定任务与水炮动作
操作者根据现场指挥选择路线、朝向和喷水动作;救援人员评估人员状态并完成转移固定。图像识别结果只作为辅助信息,不能单独批准进入或搬运。
- 02
控制器检查并执行目标
计算板输出视频与受约束目标,实时控制板检查位置、供水和温度状态,再交给各驱动闭环执行。托盘、臂部与底盘的联动互锁和人工接管需在样机上验证。
- 03
异常暂停,人工确认恢复
远程停止和实体按钮拟进入独立停止链,停车时兼顾履带制动与托盘承托。失联、供水异常或舱温异常后的状态与撤出策略须专项验证;排除异常并由人确认后才恢复。
YOUR NEXT IDEA
让你的救援机器人构想更具体
从任务、平台尺度与人的职责开始,再逐步完善外形、能源和机构。
从这个构想开始只带入可编辑文字,不会自动保存或生成图片。