H-03 · 未来伴随助手概念
H-03 / CONCEPT
小小伴蜂,按需随行。
V 型 · 伴蜂
一枚掌上 V 形助手,设想在你允许时伴随、提醒与引路。无螺旋桨的悬浮来自尚无工程实现的未来核心;本页展示原创外观和交互构想,真实电子件与虚构悬浮机制分别说明。
原创概念 · AI 辅助图像
走进这个案例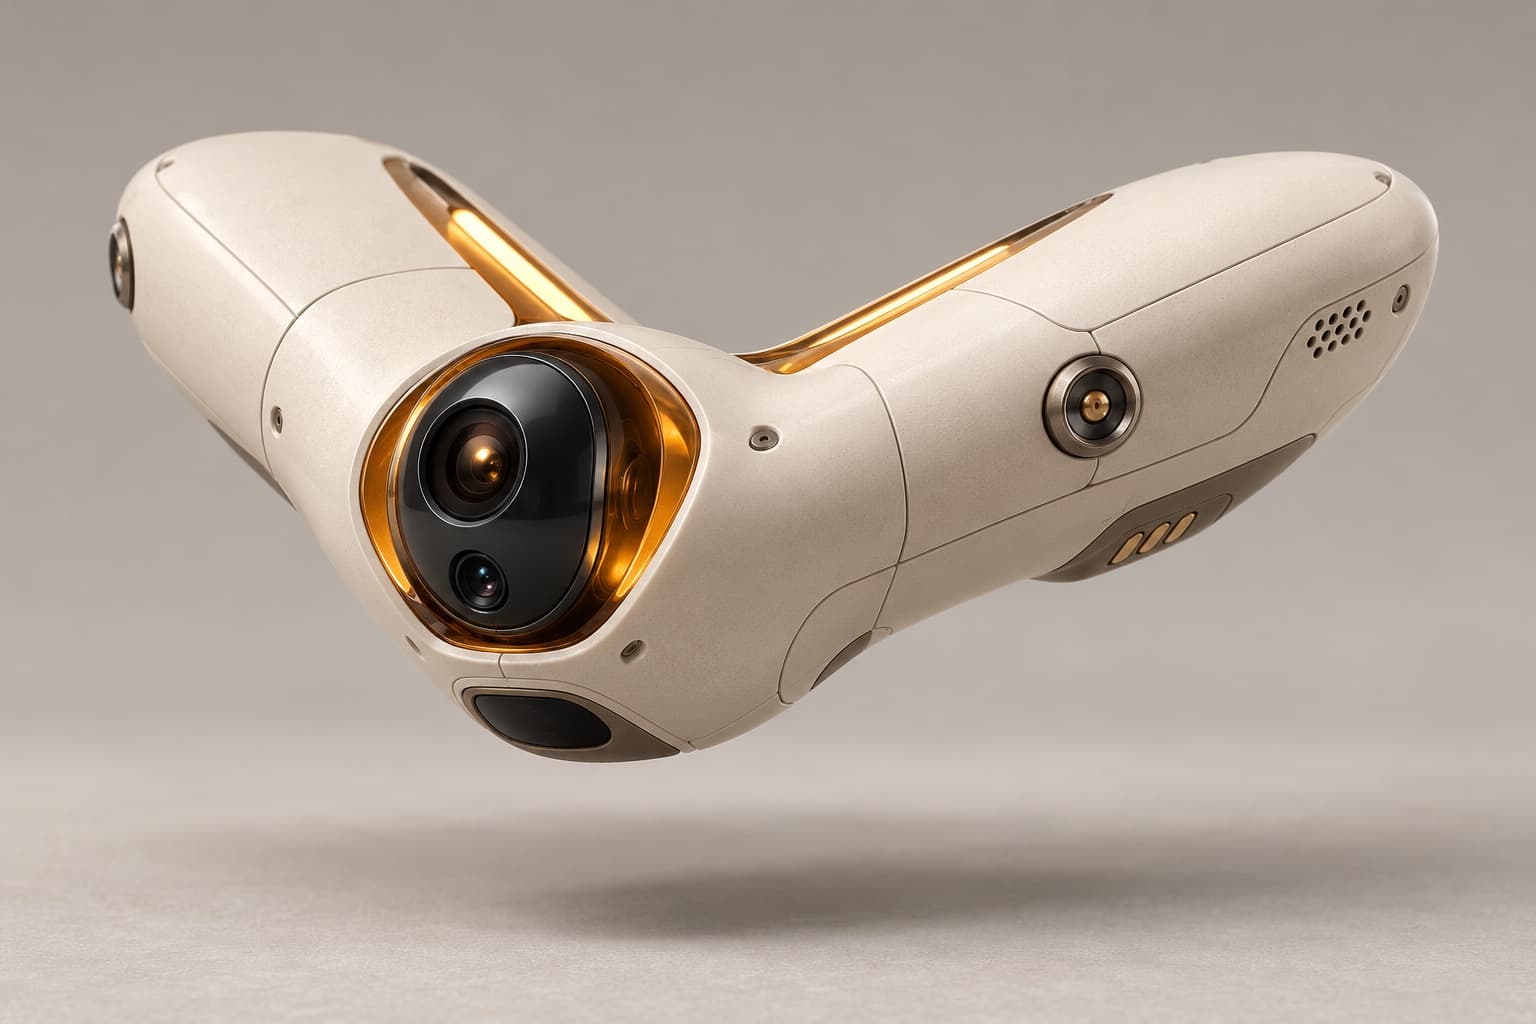
01 / 应用场景
在陌生的温室展馆,给一次恰好的提醒
来访者想赶上预约讲解,又希望按自己的节奏浏览。伴蜂的未来任务设想是读取已授权的预约和场馆路线,在路口给出短提示;人始终决定是否继续。
- 01
授权一次任务
访客在手机上选择已下载的展馆路线与预约提醒,单独确认是否启用相机;不默认持续录音录像。
- 02
在路口轻声提示
设想在获准区域和约定间隔内伴随,接近预约时间或路线分叉时用灯带、短音与手机提示给出建议;不替人做最终方向判断。
- 03
随时暂停与结束
手机上的暂停和结束入口持续可见。访客可关闭感知或取消任务;未来飞行版本须先验证受控停止、降落与回收,不能简单断电。
02 / 外形与机械配置
一个 V 形轮廓,六处可见功能
浅 V 外壳包住相机、状态提示、距离感知和停靠触点;微喷口只表达姿态设想。01–06 对应图中实物位置,机械数量按下方提案说明。
- 01
掌上 V 形外壳
约 140 mm 展宽的外形目标,让两侧圆钝肩部形成浅 V。象牙白 PC/ABS 外罩配琥珀色透光件,内设轻量金属安装架;这里借用小蜜蜂的伴随感,并非蜜蜂等比例尺寸。尺寸与材料均为提案。
- 02
双镜头与两轴云台
前端深色光学窗集成主相机与辅助感知镜头,琥珀色支架允许转向和俯仰。规划 2 个微型伺服电机,仅用于调整视线,不产生悬浮升力;镜头配置、可视范围和避障效果待验证。
- 03
下视距离感知窗
机鼻下方的独立深色透窗拟容纳下视 ToF 距离传感器,辅助观察地面距离与停靠位置。单点测距不能替代完整环境感知,玻璃、反射面和强光条件需要专门验证。
- 04
冷气微喷口位置
金属小孔表示四路冷气姿态调节的概念位置,近侧与远侧仅部分可见。它们不是螺旋桨或隐藏风扇,也不承担承重升力;压力、推力、储气量与完整姿态可控性尚未设计验证。
- 05
可见状态灯与提示
V 形内缘的琥珀色导光条拟用不同闪烁节奏提示等待、任务确认和异常;侧面声孔用于简短提示音。相机启用时须有可见指示,并保留配对终端上的隐私开关,不用颜色独自传达重要状态。
- 06
停靠触点与检修分缝
下缘金色触点拟连接固定充电座,机身分缝便于打开外罩维护电子件。充电前需确认机械承托与触点状态;图中的悬空仅表达未来设想,不代表现有样机已完成自主降落或停靠。
03 / 内部系统与控制
打开机身,分清真实电子与未来设想
一张爆炸与局部剖视合并图,展开计算板、电池、云台和气路。中央 C 舱明确标为虚构;真实器件仅是电子实验候选,不代表整机可制造、可飞或已测。
悬浮核心尚无可核验工程方案;整机未制造,未验证升力、噪声、伴飞安全或飞行续航。电子台架方案与未来悬浮设想必须分别评审。
- A
真实电子候选:计算与实时控制
可先用 Raspberry Pi Zero 2 W 评估基础视觉与配对通信:1 GHz 四核 Cortex-A53、512 MB 内存、65 × 30 mm。独立 STM32H743 类 MCU 拟读取 IMU/距离状态并控制云台和阀门;复杂语言由配对手机处理。图示为功能布局,不是上述板卡的实物复刻,也不证明紧凑封装、散热或飞控可行。
- B
真实电子候选:电池与供电保护
电子演示预算采用 1S、3.7 V、1.2 Ah 锂聚合物电池设想,额定 4.44 Wh。独立保护板负责过充/过放与过流保护,NTC 监温;可评估 TI BQ24074 充电与电源路径方案,另设匹配电压的升压/稳压支路。该芯片不替代整包保护,电池也没有为虚构悬浮核心定容。
- C
虚构部件:未来悬浮核心
中央琥珀色环形舱仅为反重力/未来悬浮技术的视觉占位。没有可核验、可采购的工程实现,也没有支持其升力、功耗、噪声或可靠性的样机数据;环形造型不代表已解决的物理机制。整机无外露或隐藏螺旋桨,当前不能据此制造可飞产品。
- D
姿态设想:储气、阀组与气路
右侧展开小储气容器、调压块、拟定四路电控微阀和金属毛细管,连接机身喷口。这里只借冷气脉冲表达姿态修正思路,不以它支撑重量;未选定阀门或压力容器,也未计算气耗、噪声、推力和喷流对人的影响。阀门数量不计入云台电机数。
- E
真实机构候选:云台与光学反馈
左侧展开双镜头、两轴支架与柔性排线。2 个微伺服可从 FEETECH FS0307 类器件评估起步,官方规格为 4.8–6 V、约 4.4 g;下视测距可评估 ST VL53L1X。云台负载、回差、供电峰值和遮挡需实测,不能用器件规格推断整机避障与飞行能力。
电子能量预算,不等于飞行续航
4.44
Wh · 电子电池提案
- 电池设想
- 1S · 3.7 V · 1.2 Ah
- 按 80% 可用电量
- 约 3.55 Wh
- 电子平均功耗假设
- 2.5–4.5 W
- 纯电子台架理论时间
- 约 47–85 分钟
4.44 Wh × 80% ÷ 4.5–2.5 W ≈ 0.79–1.42 小时
假设功耗在电池端计量,包含计算、感知、通信、间歇云台和转换损耗;没有实测。悬浮核心能耗未知,储气喷流也未定容,均不在这个电子预算内,因此不能推导任何飞行续航、静音表现或可承载重量。
你来授权,它才开始
以下为未来交互与控制目标。现阶段可在有机械支撑的电子台架上验证提醒、隐私与云台交互;不宣称已有飞行控制系统。
- 01
按需自主
仅接受配对用户确认的路线与提醒任务;相机启用、保存和上传分别授权。默认不保存连续音视频,较复杂的语言处理转交配对手机。
- 02
异常交回人
用户可从手机接管云台、取消任务或关闭感知;误认用户、遮挡、失联或检测不确定时先终止导引。运动限制必须由独立控制逻辑约束,语言模型不直接控制阀门。
- 03
受控停止与恢复
未来版本需按电量、气压、通信与核心状态设计受控停止和回收策略,不能把突然断电当作空中安全停止。所有降落与接管策略仍待悬浮技术成立后验证,恢复任务须由人确认。
YOUR NEXT IDEA
你的随行助手,应该在何时开口?
以这个概念为起点,改写场景、提示方式与隐私边界;悬浮技术仍需独立解决。
从这个构想开始只带入可编辑文字,不会自动保存或生成图片。