人形机器人系列 / 01
H–01
让料箱,走完最后一段。
仓储周转型人形机器人
一台连接移动货运与输送工位的人形机器人构想。用双手接取、短距离转送,把一次仓储交接讲清楚。
极创原创概念 · AI 辅助图像
走进这个案例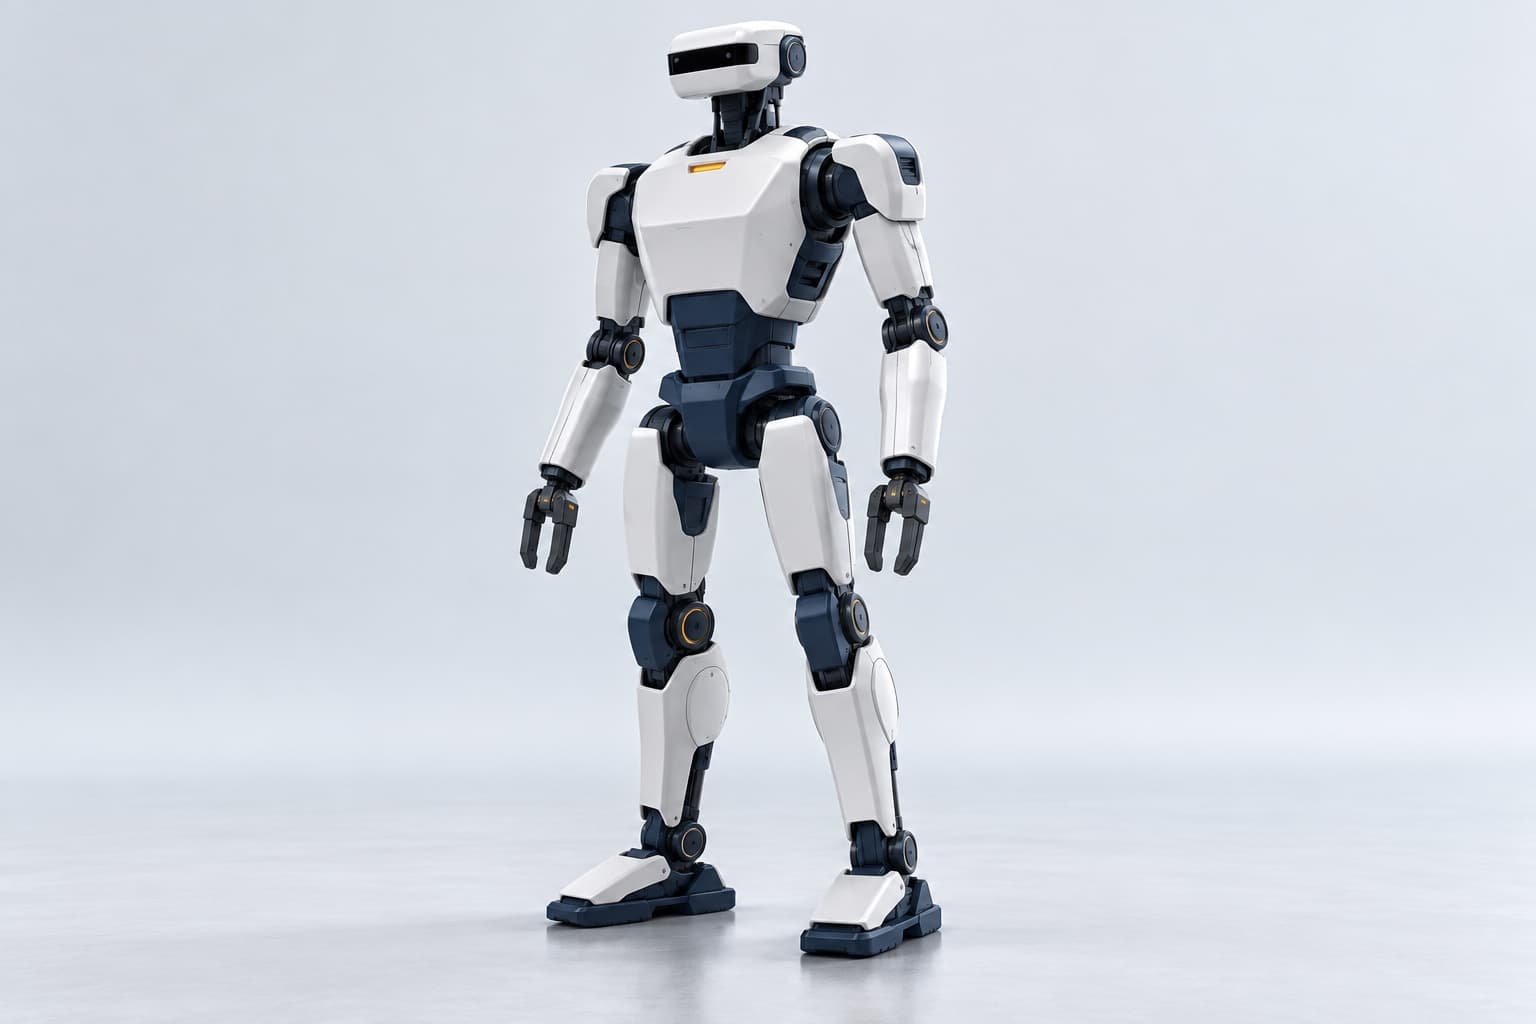
01 / 应用场景
从停靠料箱,到输送入口
设想一处划定的仓储交接区:自主移动机器人(AMR)停靠在左侧,H-01 在中间接取料箱,右侧输送线等待接收。现场人员在通道外确认任务。
- 01
确认与定位
人员确认任务,AMR 停靠;感知面罩观察料箱及接收位置。
- 02
双手转送
夹爪对准约定接触区,双臂共同托持,沿划定路线转向输送线。
- 03
放置与交接
对齐入口后放下料箱,等待人员或工位确认,再开始下一次交接。
02 / 外形与机械
外形、用料与机械配置
先看外部怎么构成:外罩、骨架、接触面与关节数量。以下为 H-01 的建议配置。
- 01
头壳与传感面罩
拟用白色 PC/ABS 外罩与深色聚碳酸酯透窗,保留横向面罩轮廓。颈部规划 2 个转向电机。
- 02
双臂与关节外形
白色分段护罩内为铝合金支架与金属关节轴。每臂规划肩部 3 轴、肘部 1 轴、腕部 3 轴,共 14 个电机。
- 03
双指夹爪与接触垫
拟用铝合金指体和可更换 TPU 接触垫。每只夹爪由 1 个电机联动双指开合,两侧共 2 个。
- 04
胸背外罩与腰部
可拆卸 PC/ABS 胸背罩包覆铝合金承力框架,深蓝腰部保持紧凑轮廓;腰部规划 2 个驱动电机。
- 05
腿部比例与驱动
细长腿部以金属骨架和分段外罩构成。每腿规划髋部 3 轴、膝部 1 轴、踝部 2 轴,两侧共 12 个电机。
- 06
脚掌与落地接触
宽脚掌拟用铝合金底板与可换耐磨橡胶底垫,白色上盖延续整体造型;踝部电机已计入腿部数量。
03 / 内部与控制
一张图,看懂内部与控制
将爆炸与剖视合成一张图,展开芯片与散热、电池、关节驱动和供电连接。这里解释它为什么能感知、动作,以及如何受控。
下列为候选硬件与设计目标,尚未完成整机制造、能耗与安全验证。
- A
AI 计算模块与散热
候选 Jetson Orin NX 16GB,拟承担视觉识别、料箱定位与任务路径规划;搭配散热器和风扇。效果取决于算法、训练与系统集成,芯片本身不等于整机智能。
- B
实时控制与关节反馈
候选 STM32H7 类 MCU 控制板,接收动作目标、汇集编码器状态,再协调分布式关节驱动器。由驱动器执行电流/位置闭环,不让 AI 计算板直接承担所有电机的实时控制。
- C
磷酸铁锂电池与 BMS
优先评估 16 串 LFP 电池组:51.2 V、20 Ah、1,024 Wh。侧重频繁充放电与热稳定性,同时比较电池质量和体积;BMS 负责电芯状态、均衡与保护。
- D
电机、减速器与编码器
图中展开代表性关节的电机、减速级和位置反馈部件:电机产生转矩,减速器匹配输出,编码器把关节位置回传控制系统。具体转矩与减速比需进一步选型。
- E
配电与断电保护
电池经保险、断电器件和配电板供给关节驱动;降压模块另为计算板、传感器与风扇提供电源。线束与保护容量需按整机负载设计。
这组电池,预计能工作多久?
1.4–2.0
小时 · 概念工况估算
- 16S 磷酸铁锂
- 51.2 V / 20 Ah
- 额定能量
- 1,024 Wh
- 按 80% 可用电量
- 819.2 Wh
- 整机平均功耗假设
- 400–600 W
续航 ≈ 额定能量 × 可用比例 ÷ 整机平均功耗
819.2 Wh ÷ 600 W ≈ 1.4 h · 819.2 Wh ÷ 400 W ≈ 2.0 h
按电池端整机平均 400–600 W(包含计算、感知、驱动和转换损耗)估算,尚未实测;负载、步态、地面、温度和待机占比都会改变结果。
建议:有人监管的任务自主
“自主”描述谁来执行任务,“智能”描述怎样感知与判断。H-01 的目标是由人确认任务,再在限定区域内自动完成取放。
- 01
自动执行
操作员选择已设置的任务;视觉系统拟定位料箱,规划短距离取放,实时控制与关节驱动执行动作。
- 02
人工接管
调试或异常时切入遥操作/示教,由人员给定目标或引导动作;不确定时先暂停,等待人工判断。
- 03
停止与恢复
人员可随时要求停止;障碍、定位丢失或抓取异常时设想为暂停。实际停止接口、保护逻辑与恢复过程需专项验证。
YOUR NEXT IDEA
换一个场景,做出你的版本。
沿用这个构想,修改用途、外观或部件,开始自己的机器人设计。
从这个构想开始只带入可编辑文字;由你决定保存或生成。